Plataforma cooperativa multi-UAV per operar en condicions GNSS compromeses, amb comunicacions resilients i processament a l'edge.
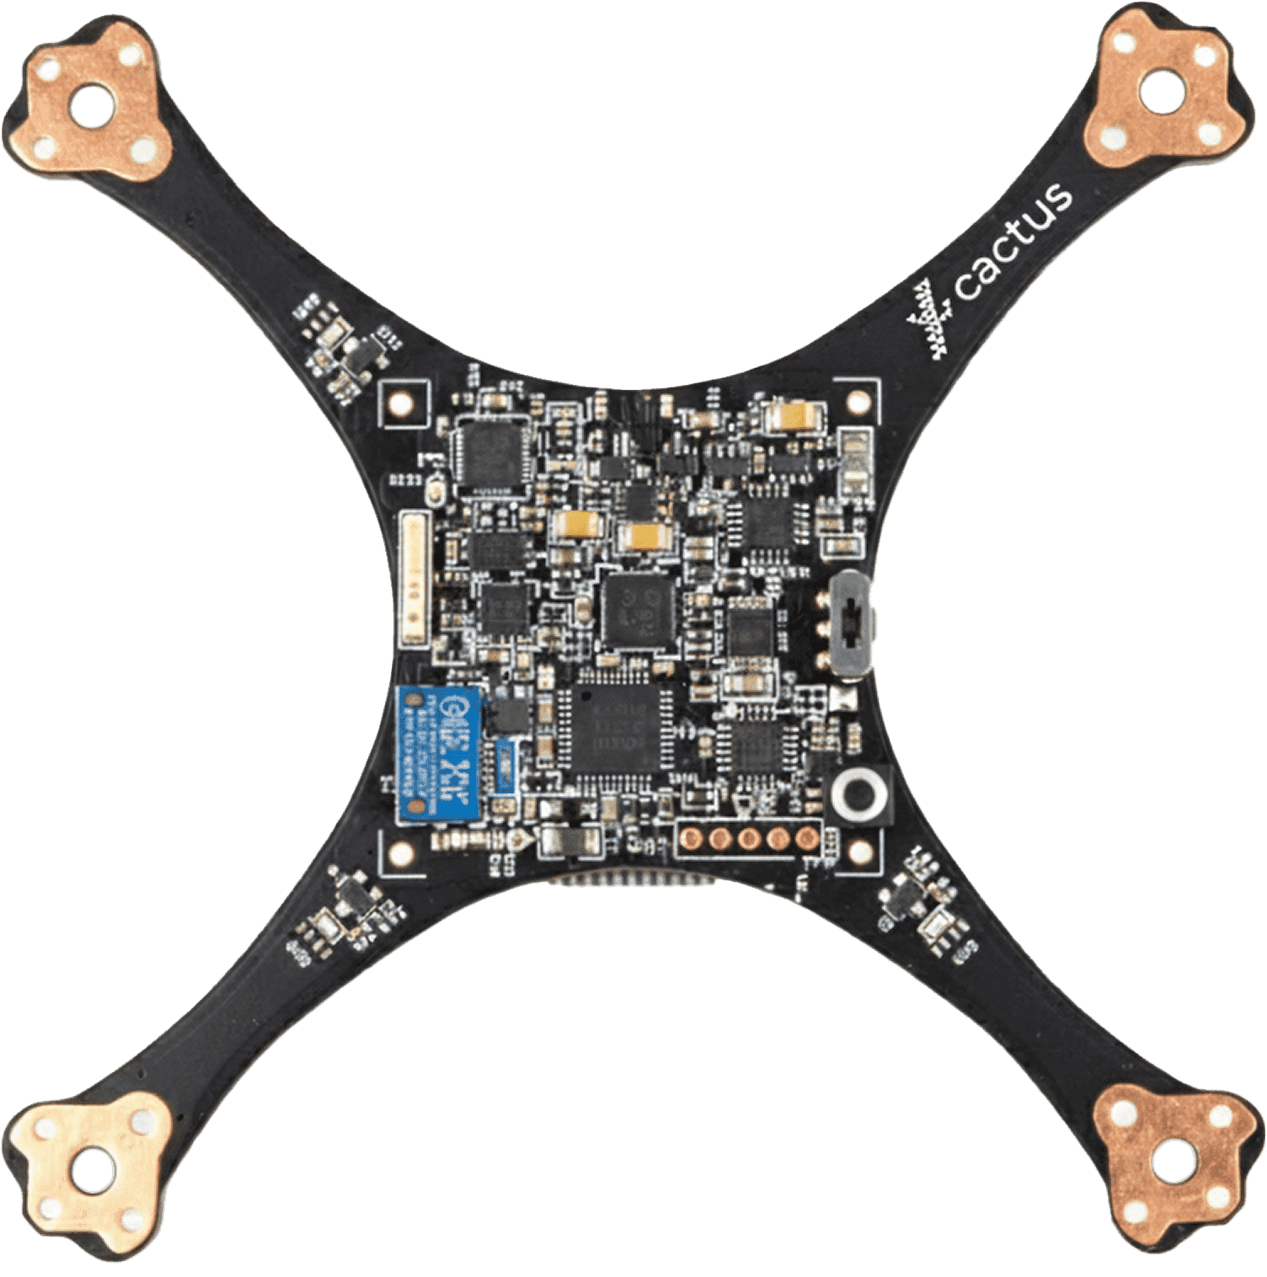

La protecció d'infraestructures crítiques exigia que diversos UAV cooperessin mentre operaven amb comunicacions degradades i amb interferència (jamming) o suplantació (spoofing) del GNSS. El sistema necessitava comunicacions resilients, posicionament precís i processament a bord.

La plataforma combina hardware encastat, firmware i una arquitectura de connectivitat amb capacitats RTK, NTRIP, anti-jamming i anti-spoofing. La xarxa mesh aporta una via de comunicació alternativa en condicions degradades, mentre que el processament a l'edge habilita l'operació cooperativa multi-UAV.

Capacitats anti-jamming i anti-spoofing
Comunicacions mesh resilients
Posicionament RTK i NTRIP
Arquitectura cooperativa multi-UAV
Processament a l'edge

Electrònica de control encastada

Integració de sistemes de comunicació

Monitorització remota

Firmware per a la gestió de missions

Validació del sistema
Tecnologies:
Sistemes encastats, Firmware, Comunicacions RF, GNSS, Integració de sensors, Electrònica de dron, MAVLink, Ignion, Machine Learning (Edge AI), RTK, NTRIP, mesh
Metodologia:
Codisseny hardware i firmware, Integració de sistemes, Proves orientades a camp
Equip:
3 enginyers
Durada:
12 mesos