Plataforma cooperativa multi-UAV para operar en condiciones GNSS comprometidas, con comunicaciones resilientes y procesamiento en el edge.

La protección de infraestructuras críticas exigía que varios UAV cooperasen mientras operaban con comunicaciones degradadas y con interferencia (jamming) o suplantación (spoofing) del GNSS. El sistema necesitaba comunicaciones resilientes, posicionamiento preciso y procesamiento a bordo.

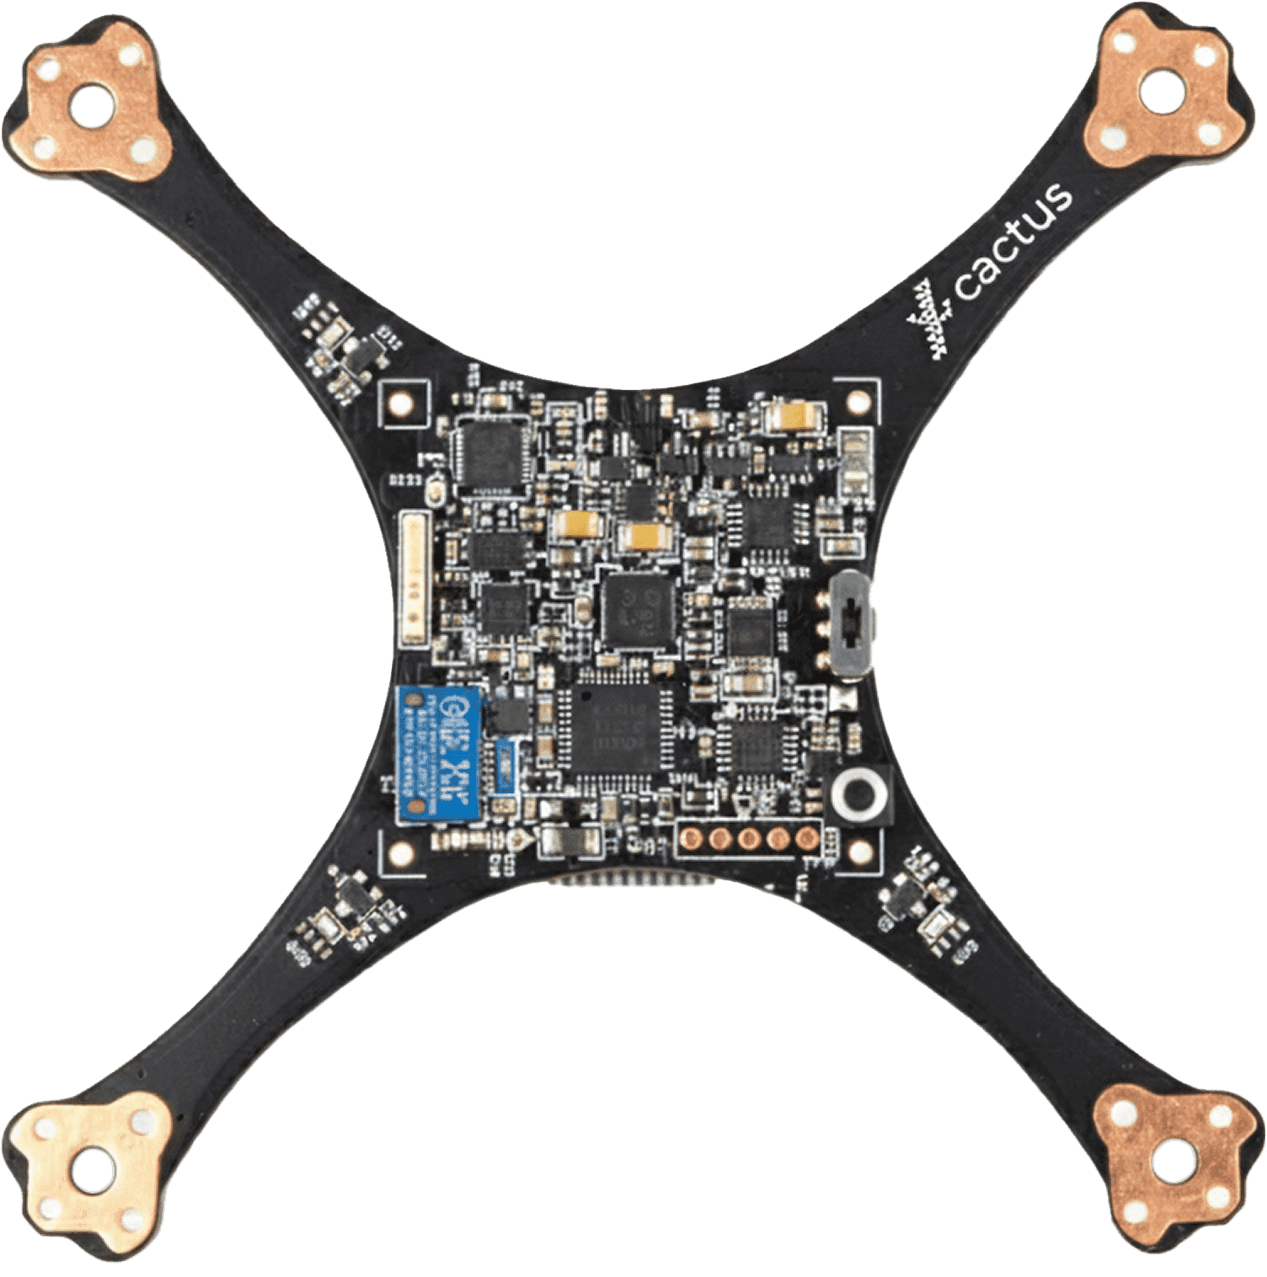
La plataforma combina hardware embebido, firmware y una arquitectura de conectividad con capacidades RTK, NTRIP, anti-jamming y anti-spoofing. La red mesh aporta una vía de comunicación alternativa en condiciones degradadas, mientras que el procesamiento en el edge habilita la operación cooperativa multi-UAV.

Capacidades anti-jamming y anti-spoofing
Comunicaciones mesh resilientes
Posicionamiento RTK y NTRIP
Arquitectura cooperativa multi-UAV
Procesamiento en el edge

Electrónica de control embebida

Integración de sistemas de comunicación

Monitorización remota

Firmware para la gestión de misiones

Validación del sistema
Tecnologías:
Sistemas embebidos, Firmware, Comunicaciones RF, GNSS, Integración de sensores, Electrónica de dron, MAVLink, Ignion, Machine Learning (Edge AI), RTK, NTRIP, mesh
Metodología:
Codiseño hardware y firmware, Integración de sistemas, Pruebas orientadas a campo
Equipo:
3 ingenieros
Duración:
12 meses